
히터에 몇 퍼센트를 넣어야 60도가 되는지 미리 계산해 두고 그대로 내보내면 되지 않느냐는 질문을 실습에서 자주 받습니다. 계산이 맞아도 챔버 문이 한 번 열리면 온도는 떨어집니다. 피드백이 하는 일은 계산이 틀어지는 온갖 이유를 하나씩 상대하는 대신 통째로 상대하는 것입니다.
개루프는 틀어져도 모릅니다
개루프 제어는 측정값을 보지 않고 정해진 조작량을 내보냅니다. 전자레인지 타이머, 시간으로만 바뀌는 신호등, 정해진 시간만큼 모터를 돌리는 컨베이어가 여기에 속합니다. 구조가 단순하고 발진할 일이 없으며 센서가 필요 없습니다.
대신 결과의 정확도가 만들어 둔 모델의 정확도를 넘지 못합니다. 히터 출력 40%가 60도를 만든다는 계산은 열선이 새것이고, 공급 전압이 정격이고, 챔버가 닫혀 있고, 안에 들어간 재료의 열용량이 예상과 같을 때만 성립합니다. 이 네 가지 중 하나만 틀어져도 온도는 어긋나고, 개루프 제어기는 어긋난 사실 자체를 모릅니다.
현장에서 조건이 틀어지는 방식은 크게 두 가지입니다. 하나는 공정 자체의 성질이 변하는 것(열선 노후화, 밸브 마모, 펌프 효율 저하)이고, 다른 하나는 밖에서 밀고 들어오는 외란(문 열림, 원료 온도 변화, 부하 증가)입니다. 피드백은 이 둘을 구분하지 않고 같은 방식으로 줄입니다.
폐루프는 오차를 1/(1+L)로 나눕니다
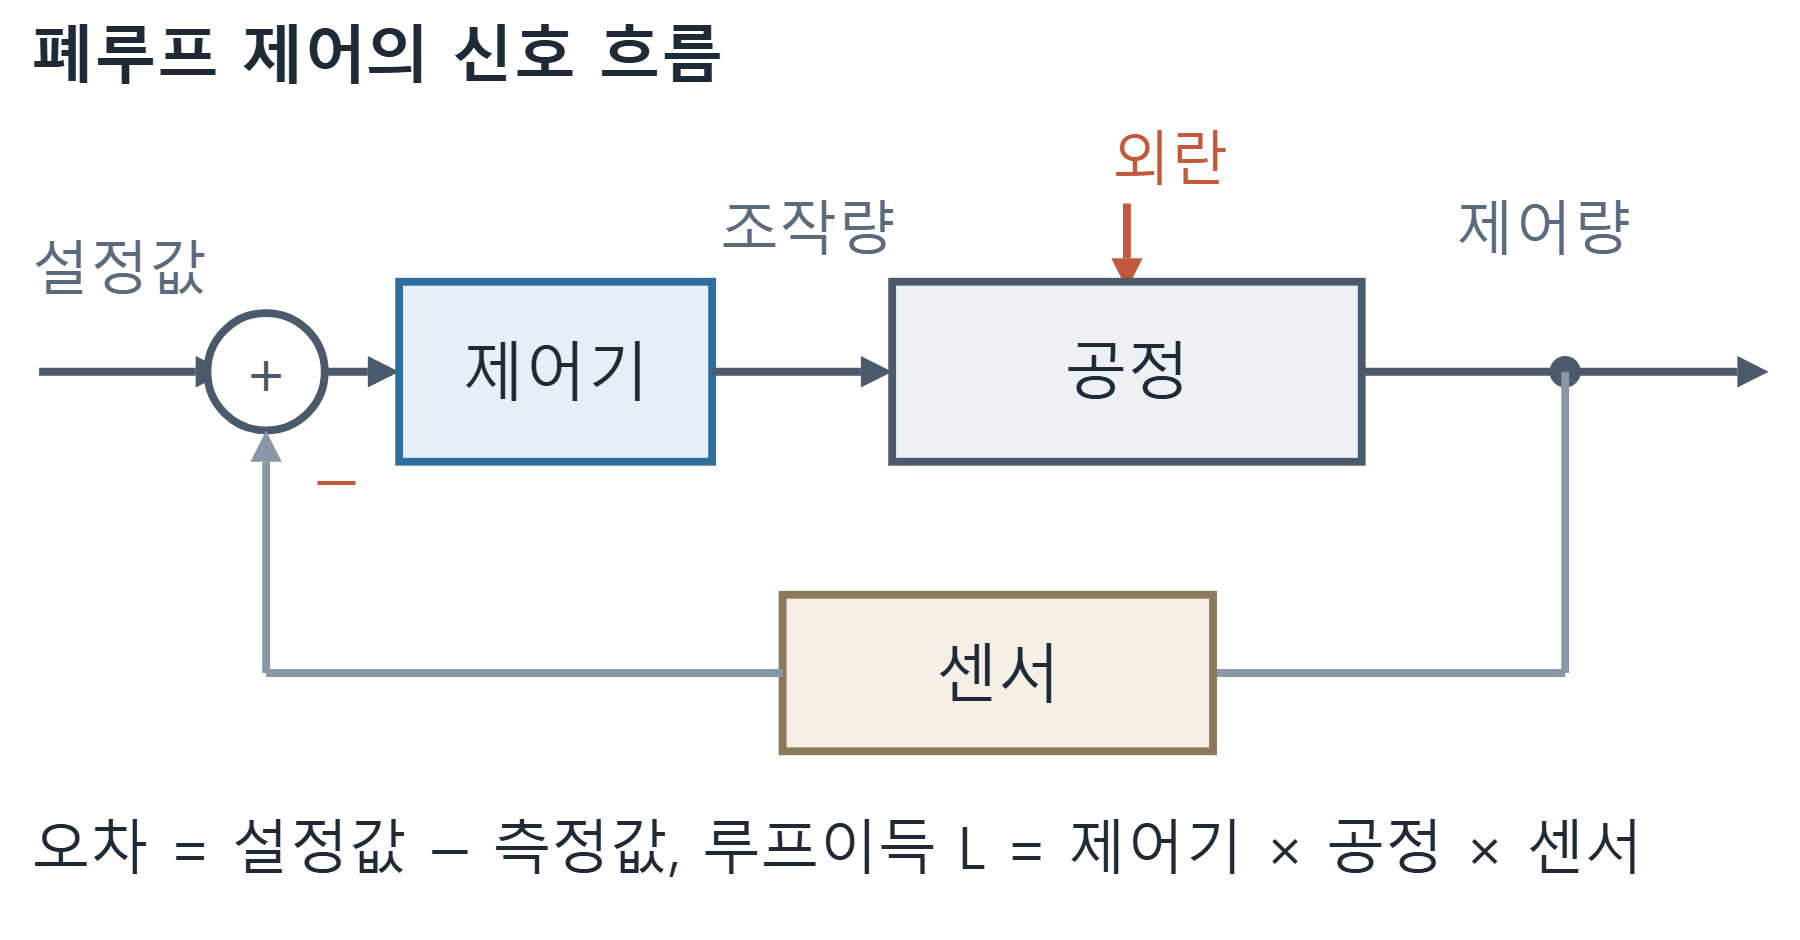
폐루프에서는 센서가 잰 값을 설정값에서 빼서 오차를 만들고, 제어기가 그 오차를 보고 조작량을 냅니다. 여기서 루프를 한 바퀴 도는 동안 신호가 몇 배로 커지는지를 루프이득이라고 부르고 보통 L로 씁니다. 제어기 이득, 공정 이득, 센서 이득을 모두 곱한 값입니다.
폐루프의 힘은 이 한 줄로 정리됩니다. 공정 안에서 생긴 오차는 출력에 그대로 나오지 않고 1/(1+L)로 나뉘어 나옵니다. 제어이론에서는 이 1/(1+L)을 감도함수라고 부릅니다. 열선이 낡아 공정 이득이 10% 떨어져도, 루프이득이 20이면 제어량에 남는 변화는 10%가 아니라 10÷21, 곧 0.5% 남짓입니다.
| 루프이득 L | 남는 오차 비율 1/(1+L) | 공정이 10% 틀어졌을 때 |
|---|---|---|
| 0 (개루프) | 100% | 10% 그대로 |
| 1 | 50% | 5% |
| 4 | 20% | 2% |
| 9 | 10% | 1% |
| 19 | 5% | 0.5% |
| 99 | 1% | 0.1% |
외란도 같은 계수로 줄어듭니다. 챔버 문을 열어 공정에 −5도의 외란이 들어왔다면, 폐루프는 그 −5도를 1/(1+L)만큼만 남기고 나머지는 조작량을 올려 메웁니다. 피드백이 외란에 강하다는 말의 실제 내용이 이것입니다. 외란이 무엇인지 알 필요도, 미리 모델링해 둘 필요도 없습니다. 결과가 어긋난 사실만 측정되면 됩니다.
비례만으로는 목표에 닿지 못합니다
표를 다시 보면 L이 아무리 커도 남는 오차가 0이 되지는 않습니다. 이것이 비례(P) 제어에서 잔류편차, 곧 오프셋이 생기는 이유입니다. 비례 제어기는 오차가 있어야 출력을 내는 구조라서, 히터를 40% 물고 있어야 하는 공정에서는 그 40%를 만들어 낼 만큼의 오차를 계속 남겨 둡니다. 오차가 0이 되면 출력도 0이 되어 온도가 다시 떨어집니다.
적분(I)항이 하는 일이 여기서 갈립니다. 적분은 오차를 시간에 대해 쌓으므로, 오차가 아주 작아도 시간만 충분하면 출력이 계속 커집니다. 주파수로 보면 적분은 아주 느린 신호에 대해 루프이득을 무한대로 밀어 올립니다. 위 식에서 L이 무한대면 1/(1+L)은 0이므로 정상상태 오차가 사라집니다. PI가 산업 현장의 기본형인 이유입니다.
이득을 무한정 올릴 수 없는 이유
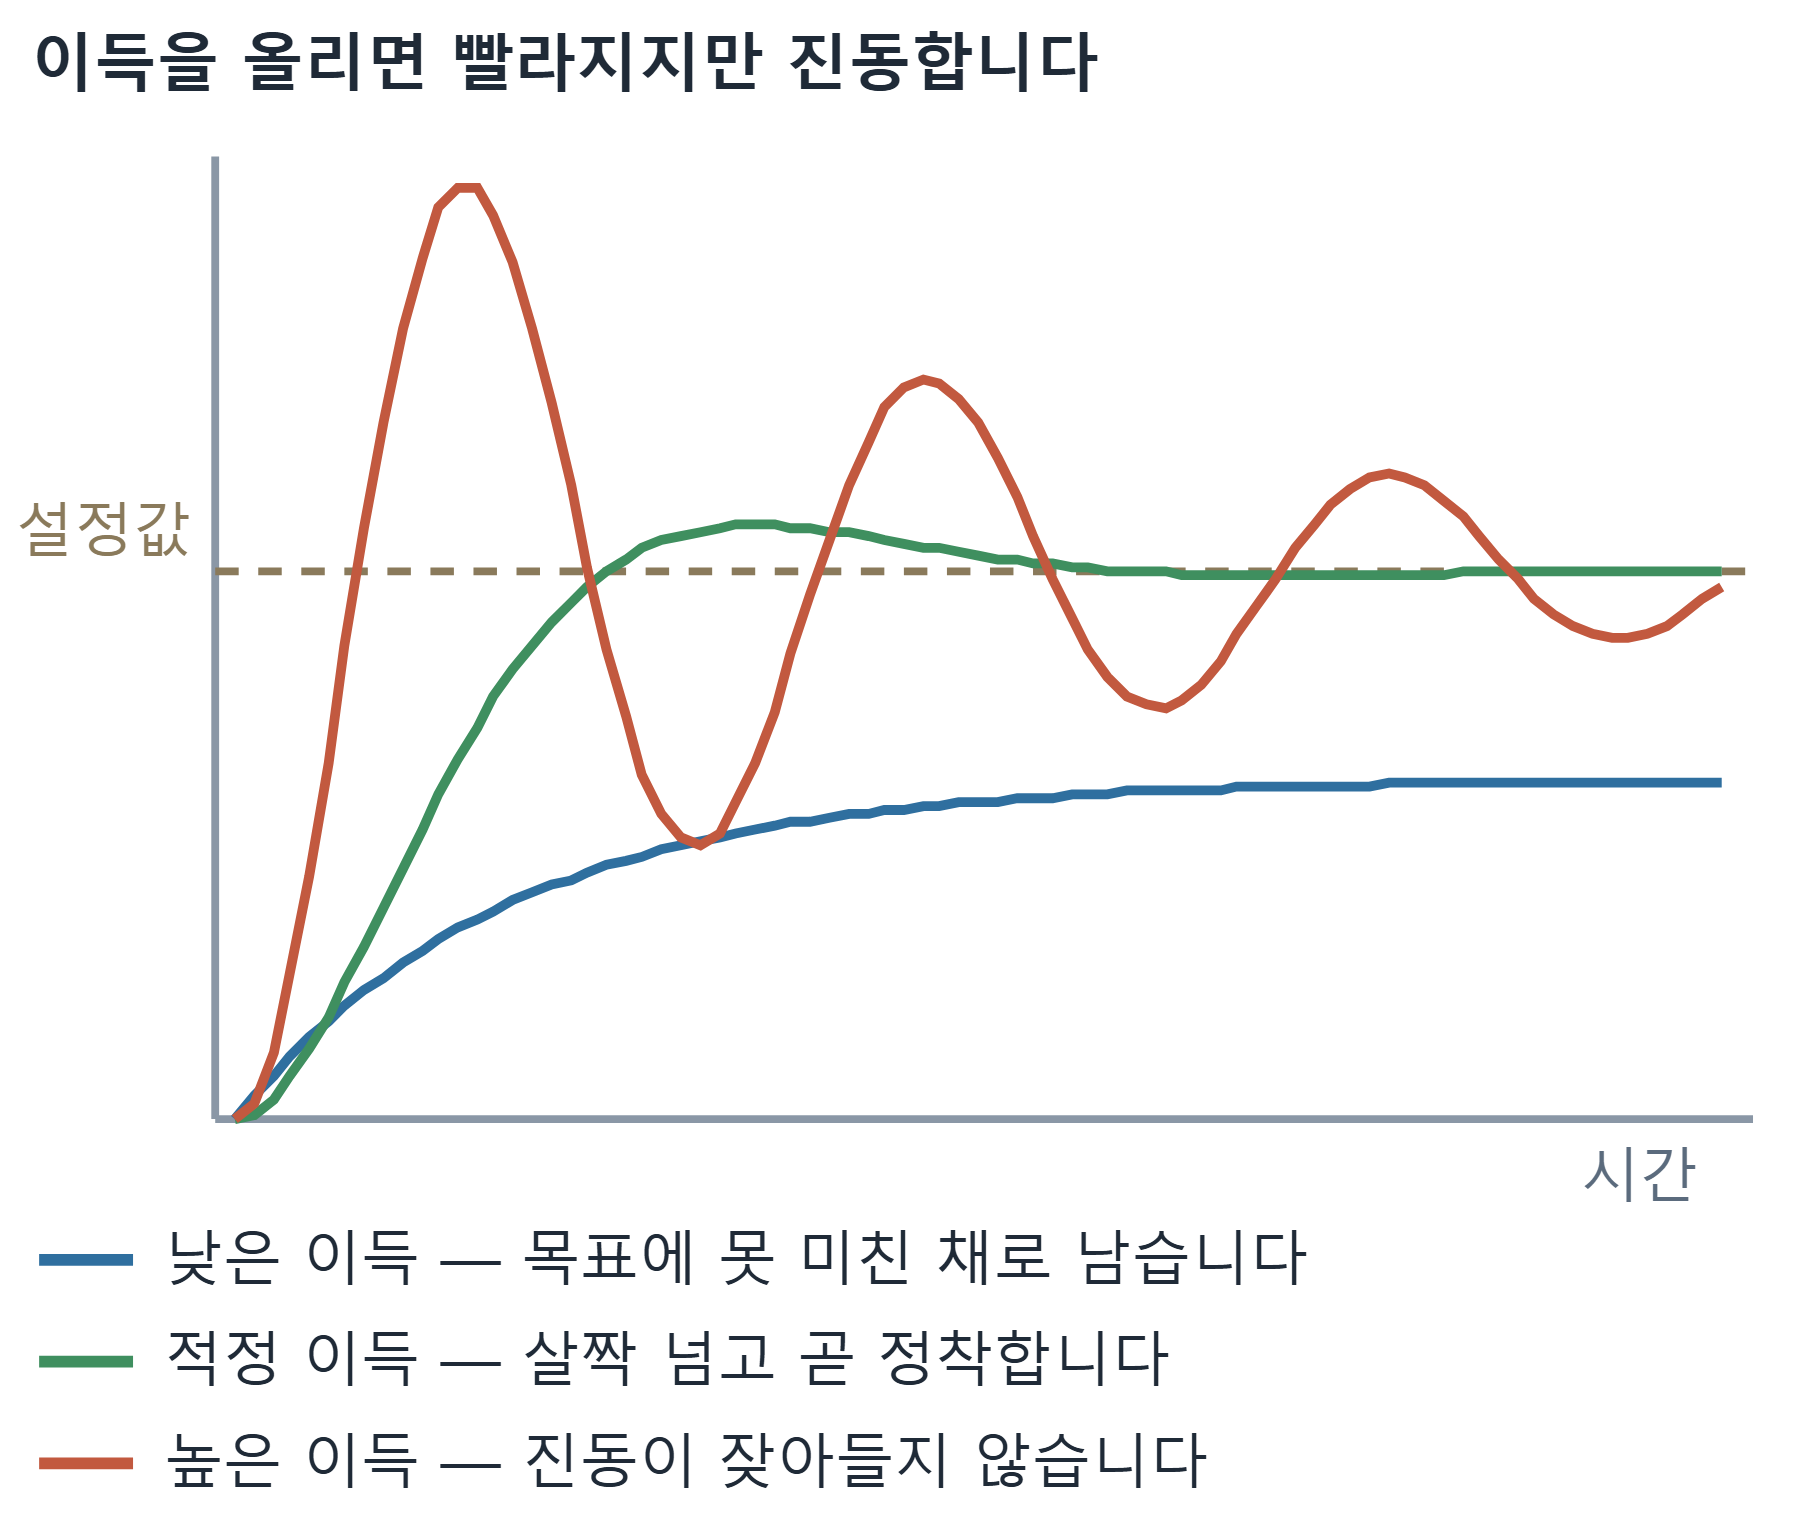
여기까지만 보면 이득을 크게 올릴수록 좋습니다. 그런데 실제로 올려 보면 어느 지점부터 응답이 출렁이기 시작하고, 조금 더 올리면 잦아들지 않는 진동으로 넘어갑니다. 원인은 루프를 도는 데 시간이 걸린다는 사실 하나입니다.
히터를 켜도 열이 시료에 닿기까지 시간이 걸리고, 열전대는 자기 시정수만큼 늦게 반응하며, PLC는 스캔 주기마다 한 번씩만 값을 갱신합니다. 이 지연은 주파수 영역에서 위상 지연으로 나타나고, 주파수가 올라갈수록 지연 각도가 커집니다. 어느 주파수에서 루프 전체의 위상 지연이 180도에 이르면, 되먹임으로 돌아온 신호는 오차를 빼 주는 대신 더해 줍니다. 그 주파수에서 루프이득의 크기가 1 이상이면 신호는 한 바퀴 돌 때마다 커지고, 그것이 발진입니다.
그래서 실무에서는 이득을 최대로 올리는 대신 여유를 남깁니다. 180도 지연이 생기는 주파수에서 이득이 1까지 가려면 몇 배가 더 필요한지가 이득여유이고, 이득이 1이 되는 주파수에서 180도까지 얼마나 남았는지가 위상여유입니다. 통상적인 설계 기준은 이득여유 6dB 이상, 위상여유 30~60도이고, 산업 설비에서는 위상여유 45~60도를 권장하는 자료가 많습니다.
이 숫자를 현장 언어로 옮기면 이렇습니다. 이득여유 6dB는 크기로 2배이므로, 지금 쓰는 비례이득을 2배로 올려도 아직 발진하지 않는다는 뜻입니다. 튜닝을 마친 루프에서 이득을 두 배로 올렸는데 곧바로 진동이 시작된다면 여유가 없는 상태이고, 계절이 바뀌어 공정 이득이 조금만 변해도 진동으로 넘어갑니다.
내 루프의 여유를 확인하는 순서
먼저 수동(개루프)으로 두고 출력을 10% 계단으로 바꾼 뒤 응답 곡선을 기록합니다. 여기서 공정 이득(출력 1%당 제어량 변화), 시정수, 그리고 반응이 시작될 때까지의 데드타임을 읽습니다. 이 세 숫자가 뒤에 이어질 모든 판단의 재료입니다.
데드타임을 시정수로 나눈 값이 크면(대략 0.5를 넘으면) 위상여유를 까먹는 속도가 빨라서 이득을 올릴 여지가 애초에 작습니다. 반대로 이 값이 0.1 아래면 이득에 상당한 여유가 있습니다. 튜닝이 안 된다고 느껴질 때 제어기를 의심하기 전에 이 비율부터 확인하는 편이 빠릅니다.
자동으로 돌린 뒤에는 설정값을 작게 한 번 흔들어 오버슈트와 정정시간을 봅니다. 그리고 비례이득만 2배로 올려 같은 시험을 반복합니다. 여기서 진동이 나지 않으면 이득여유가 6dB 이상 남아 있는 것이고, 곧바로 출렁이면 지금 세팅이 이미 경계에 붙어 있는 것입니다.
오늘 당장 해 볼 것을 하나만 고르라면, 현장에서 가장 말썽인 루프 하나를 수동으로 돌려 10% 계단 응답을 찍어 보시기 바랍니다. 데드타임과 시정수의 비 하나만 손에 쥐어도 그 루프를 더 조일 수 있는지 아닌지가 갈립니다.
참고 자료
'자동제어기술' 카테고리의 다른 글
| 산업용 이더넷 / Real-time Ethernet (0) | 2026.04.01 |
|---|---|
| 제어의 대상 (0) | 2025.09.09 |
| MPS 장비 I/O LIST (자동화설비 산업기사) (0) | 2025.03.13 |
| 전기캐드 소프트웨어 CADe_SIMU (0) | 2025.01.15 |
| MPS 자동제어 3D 시뮬레이터 (17) | 2024.09.27 |