제어 시스템에서 기본 제어대상 요소인 힘(또는 토크), 방향(또는 위치), 속도에 대해 설명합니다.
이러한 요소들은 제어 시스템이 원하는 동작을 달성하기 위해 상호 작용하는 기본적인 물리량입니다. 각 요소의 정의, 중요성, 그리고 제어 시스템 내에서의 역할을 자세히 살펴봅니다.
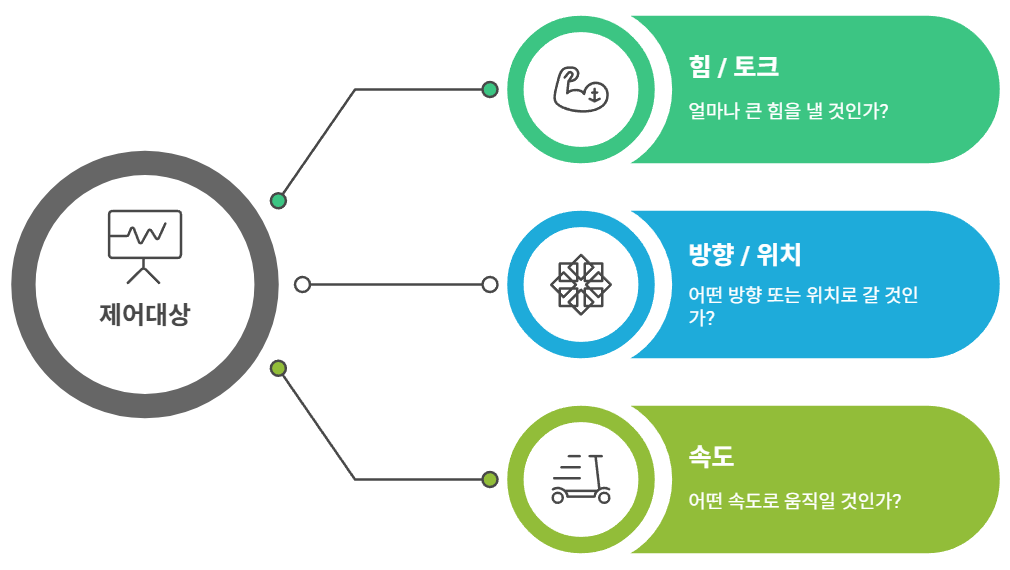
1. 힘 또는 토크
정의
힘은 물체의 운동 상태를 변화시키거나 변형시키는 원인입니다. 토크는 회전 운동을 일으키거나 변화시키는 힘의 회전 효과입니다. 제어 시스템에서 힘 또는 토크는 액추에이터를 통해 시스템에 가해져 원하는 동작을 생성하는 데 사용됩니다.
중요성
힘과 토크는 제어 시스템의 동작을 직접적으로 결정하는 요소입니다. 예를 들어, 로봇 팔의 움직임, 자동차의 가속 및 제동, 밸브의 개폐 등 다양한 동작은 힘 또는 토크의 제어를 통해 이루어집니다.
제어 시스템 내 역할
- 액추에이터: 힘 또는 토크를 생성하여 시스템에 가하는 역할을 합니다. 모터, 유압 실린더, 공압 실린더 등이 액추에이터의 예입니다.
- 제어 입력: 제어기는 원하는 동작을 달성하기 위해 액추에이터에 필요한 힘 또는 토크를 계산하고 명령합니다.
- 시스템 출력: 시스템의 실제 동작은 가해진 힘 또는 토크에 의해 결정됩니다.
예시
- 로봇 팔: 로봇 팔의 각 관절에는 모터가 장착되어 있으며, 모터는 제어기의 명령에 따라 토크를 생성하여 팔의 움직임을 제어합니다.
- 자동차: 자동차의 엔진은 구동축에 토크를 전달하여 바퀴를 회전시키고, 브레이크는 바퀴에 제동력을 가하여 속도를 줄입니다.
- 밸브: 밸브를 개폐하는 액추에이터는 밸브 스템에 힘 또는 토크를 가하여 유체의 흐름을 제어합니다.
2. 방향 또는 위치
정의
방향은 물체가 향하고 있는 공간상의 각도입니다. 위치는 물체가 공간상에서 차지하는 좌표입니다. 제어 시스템에서 방향 또는 위치는 시스템의 목표 상태를 나타내거나 시스템의 현재 상태를 측정하는 데 사용됩니다.
중요성
방향과 위치는 제어 시스템의 목표를 정의하고 시스템의 성능을 평가하는 데 중요한 요소입니다. 예를 들어, 자율 주행 자동차는 특정 위치로 이동하고 특정 방향을 유지해야 하며, 로봇은 특정 위치에 부품을 정확하게 조립해야 합니다.
제어 시스템 내 역할
- 목표 상태: 제어 시스템은 시스템의 방향 또는 위치를 원하는 목표 상태로 유지하거나 변경하는 것을 목표로 합니다.
- 피드백: 센서를 통해 시스템의 현재 방향 또는 위치를 측정하고, 측정된 값을 제어기에 전달하여 제어 성능을 향상시킵니다.
- 제어 출력: 제어기는 시스템의 현재 방향 또는 위치와 목표 상태를 비교하여 액추에이터에 필요한 제어 입력을 계산합니다.
예시
- 자율 주행 자동차: GPS, 카메라, 라이다 등의 센서를 사용하여 자동차의 위치와 방향을 파악하고, 제어기는 스티어링 휠, 액셀러레이터, 브레이크를 제어하여 원하는 경로를 따라 이동합니다.
- 로봇: 로봇 팔의 각 관절에는 엔코더가 장착되어 있으며, 엔코더는 관절의 각도 (방향) 를 측정하여 제어기에 전달합니다. 제어기는 측정된 각도와 목표 각도를 비교하여 모터를 제어하고 팔의 위치를 정확하게 제어합니다.
- 드론: 드론은 GPS, IMU (관성 측정 장치) 등의 센서를 사용하여 자신의 위치와 방향을 파악하고, 제어기는 모터의 속도를 제어하여 드론을 안정적으로 비행시키고 원하는 위치로 이동시킵니다.
3. 속도
정의
속도는 물체의 위치가 시간에 따라 변하는 비율입니다. 제어 시스템에서 속도는 시스템의 동작 속도를 나타내거나 시스템의 안정성을 평가하는 데 사용됩니다.
중요성
속도는 제어 시스템의 응답 속도와 안정성을 결정하는 중요한 요소입니다. 예를 들어, 로봇 팔이 빠르게 움직이면서도 정확하게 목표 위치에 도달해야 하며, 자동차가 급격하게 가속하거나 감속할 때에도 안정성을 유지해야 합니다.
제어 시스템 내 역할
- 시스템 성능: 제어 시스템은 시스템의 속도를 원하는 값으로 유지하거나 변경하는 것을 목표로 합니다.
- 피드백: 센서를 통해 시스템의 현재 속도를 측정하고, 측정된 값을 제어기에 전달하여 제어 성능을 향상시킵니다.
- 안정성: 제어 시스템은 시스템의 속도가 과도하게 변동하거나 진동하는 것을 방지하여 시스템의 안정성을 유지해야 합니다.
예시
- 로봇 팔: 로봇 팔의 각 관절에는 엔코더가 장착되어 있으며, 엔코더는 관절의 각도 변화율 (속도) 를 측정하여 제어기에 전달합니다. 제어기는 측정된 속도와 목표 속도를 비교하여 모터를 제어하고 팔의 움직임을 부드럽게 제어합니다.
- 자동차: 자동차의 속도 센서는 바퀴의 회전 속도를 측정하여 제어기에 전달합니다. 제어기는 측정된 속도와 운전자의 가속 페달 또는 브레이크 페달 조작에 따라 엔진 또는 브레이크를 제어하여 원하는 속도를 유지합니다.
- 엘리베이터: 엘리베이터의 속도 센서는 케이지의 이동 속도를 측정하여 제어기에 전달합니다. 제어기는 측정된 속도와 목표 층에 따라 모터를 제어하여 엘리베이터를 부드럽게 가속, 감속시키고 정확한 위치에 정지시킵니다.
이러한 기본 요소들은 제어 시스템 설계 및 분석에 있어서 필수적인 개념입니다. 각 요소의 특성을 이해하고 제어 시스템 내에서의 역할을 파악하는 것은 효과적인 제어 시스템을 구축하는 데 중요한 기반이 됩니다.
'자동제어기술' 카테고리의 다른 글
| 피드백 제어의 원리 - 폐루프가 외란에 강한 이유 (0) | 2026.09.02 |
|---|---|
| 산업용 이더넷 / Real-time Ethernet (0) | 2026.04.01 |
| MPS 장비 I/O LIST (자동화설비 산업기사) (0) | 2025.03.13 |
| 전기캐드 소프트웨어 CADe_SIMU (0) | 2025.01.15 |
| MPS 자동제어 3D 시뮬레이터 (17) | 2024.09.27 |